2025# 01
Bronce nacional — Delta Rover
RoboCup Mexican Open — Lunar Rover
DIV. 03
Plataformas todoterreno para explorar donde no hay caminos — ni atmósfera.
COMPITE EN
RESUMEN
La categoría Lunar Rover plantea el problema de la exploración planetaria a escala estudiantil: terreno suelto, cráteres, iluminación dura y tareas de recolección que exigen una plataforma estable y precisa.
Delta Rover es una plataforma de exploración planetaria semi-autónoma diseñada para recorrer terreno todoterreno exigente mientras realiza mapeo, navegación y tareas de recolección de muestras. Su tracción diferencial de cuatro ruedas con suspensión pasiva en cada una le da estabilidad sobre superficie irregular, mientras que la navegación semi-autónoma sigue puntos de referencia definidos por el operador sobre un mapa de ocupación 2D generado con un RP-LiDAR A1M8, con localización mediante un Filtro de Kalman Extendido que fusiona odometría de ruedas e IMU de 9 ejes, y seguimiento de trayectoria mediante un controlador pure pursuit. Una cámara de profundidad Orbbec complementa al LiDAR con reconstrucción 3D para percepción de obstáculos y análisis del terreno.
El rover también incorpora un manipulador de 4 GDL de diseño propio para interactuar con muestras, y un pipeline de visión por computadora detecta y clasifica rocas por color — simulando la identificación de muestras geológicas durante la exploración planetaria. La electrónica embebida, distribución de energía, control de motores, sensado y comunicaciones fueron diseñados y desarrollados internamente por el equipo.
GALERÍA
DESLIZA O ARRASTRA PARA EXPLORAR
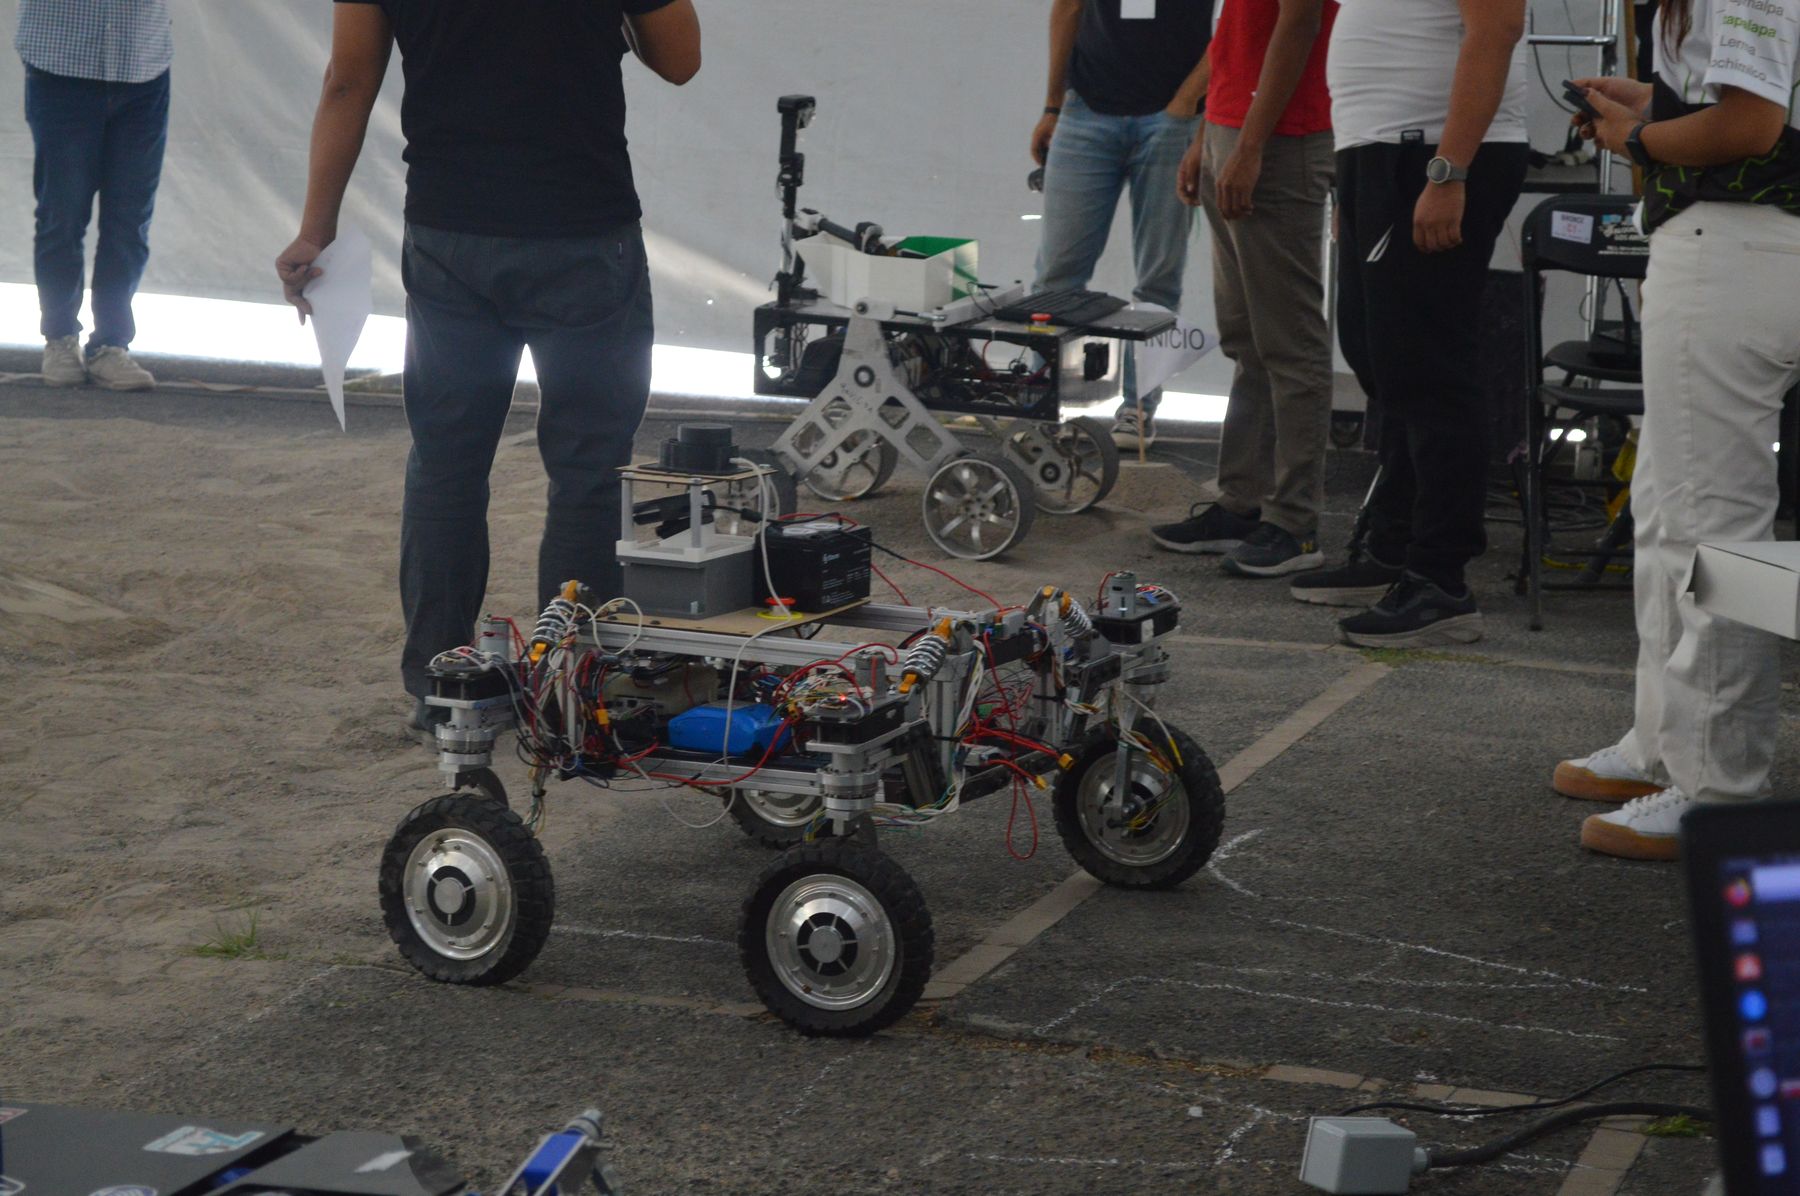 FIG. 01
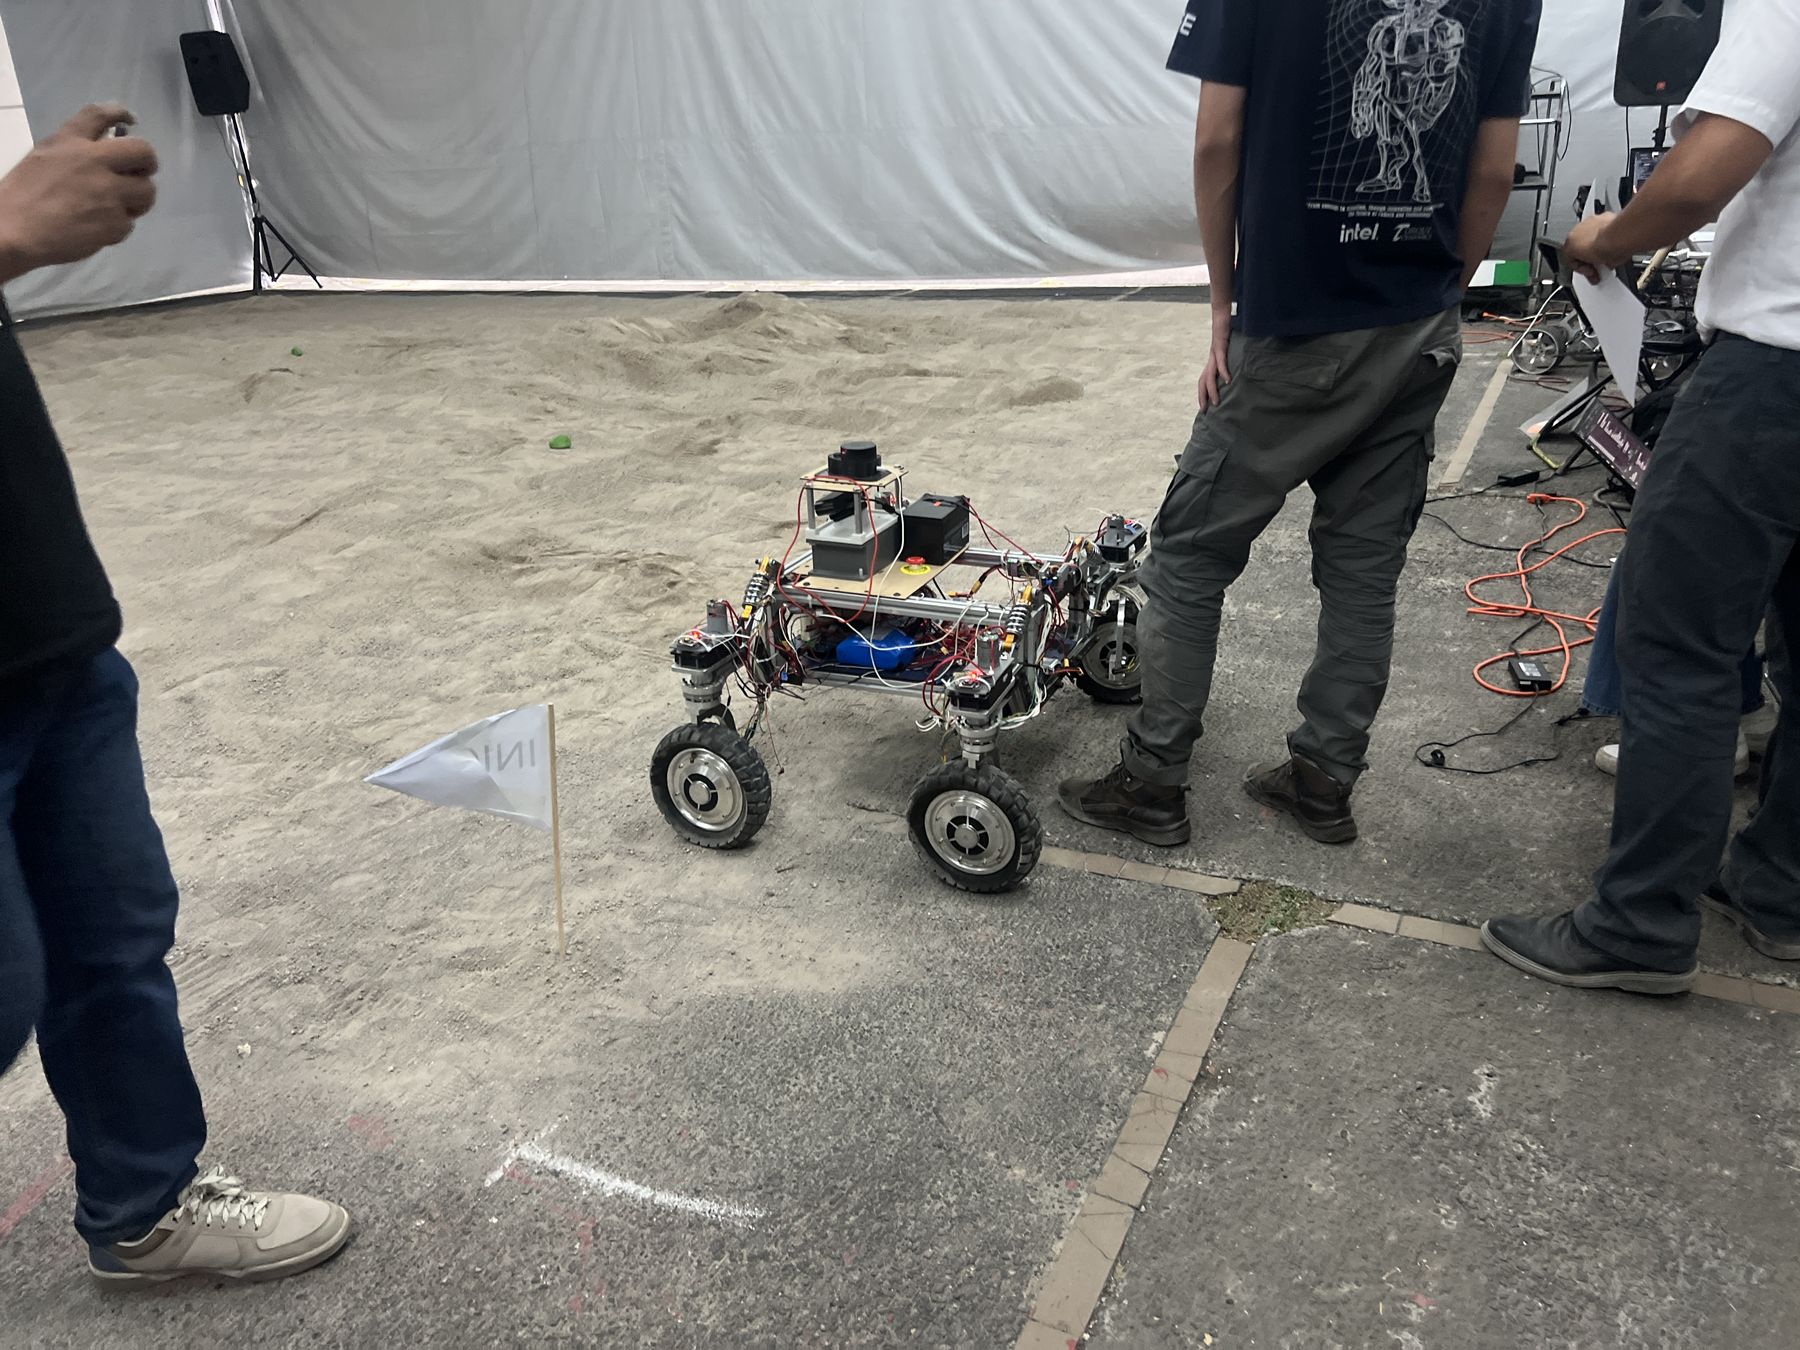 FIG. 02
ESTADO DEL REGISTRO
RoboCup Mexican Open — Lunar Rover